定義
光耦合(optical coupling)指讓光在光纖 ↔ 矽光子晶片(PIC)↔ 光學元件之間傳遞,並使能量損失最小的技術。它是矽光子從「晶片做得出來」走到「封裝得起來、測得出來、量產得動」的必經關卡,也是目前整條 CPO 產業鏈公認最難自動化、最難標準化的一段。
本頁處理物理原理與方法層;元件本身見 技術_FAU、技術_MLA微透鏡陣列,設備廠競爭與投資角度見 分析_CPO耦光對位設備比較,測試流程分段見 分析_CPO光測試與Insertion分段。
為什麼難:模場失配與微米級容差
耦合的根本困難在模場尺寸差兩個數量級——單模光纖的模場直徑約 9–10µm,而矽波導截面僅約 0.5×0.22µm。光要從大模場擠進小波導(或反向),任何橫向偏移都會快速惡化耦合效率。
與電性測試對比可以看出量級差異:
| 對比項 | 容許偏移 | 出處 |
|---|---|---|
| 傳統電測接觸點 | 數十微米 | 7856_漢測(櫃) 總經理,2026-08-26 |
| 光耦合 | 偏移超過約 2µm 訊號即明顯衰減 | 同上 |
| FAU/EIC 貼合 | 超過 1µm 即失敗 | 6706_惠特(市),2026-09-02 |
也就是說,光耦合的對位要求比電測嚴苛約一個數量級以上,而且失敗是連續性的(損耗漸增)而非二元的(通/不通),使良率判定與製程窗口都更難界定。
兩條耦合路徑:邊緣耦合與光柵耦合
| 面向 | 邊緣耦合(Edge Coupling, EC) | 光柵耦合(Grating Coupling, GC) |
|---|---|---|
| 光路方向 | 由晶片側面入射,面內傳播 | 由晶片表面垂直入射 |
| 對位容差 | 更嚴苛 | 相對寬鬆 |
| 頻寬與偏振 | 寬頻、偏振較不敏感 | 波長相依、偏振敏感 |
| 晶圓級測試 | 困難(多需切割後測試) | 可行(表面即可入光) |
| 製程難點 | SiN tip 成形;需深蝕刻做光纖溝槽與等向蝕刻掏空下方氧化層 | 盲蝕刻、無停止層,且深寬比相依 |
| 測試架構含義 | 與純 PIC 相近,可單面探測 | 與 EIC 貼合後必須雙面電光探測 |
| 代表實作 | 2330_台積電(市) COUPE-EC:EC facet + SiN tip | 台積電 COUPE-GC:Si 微透鏡 + Cu BMR(背面金屬反射鏡)+ Si/SiN 光柵耦合器 |
耦合路徑的選擇會往上游決定測試架構、往下游決定基板規格
往下游:6857.JP(advantest) 指出耦合方式直接決定測試策略——邊緣耦合可單面探測,光柵耦合與 EIC 貼合後就必須做雙面晶圓級電光探測,這是雙面測試機需求的技術根因(見 技術_CPO測試)。 往上游:SOI.FP(soitec) 的 LNOI 產品線依 BOX 厚度分流——厚 BOX(4–10µm)用於降低 RF 調變器損耗並改善光學邊緣耦合,薄 BOX(0.5–2µm)則走在 SOI PIC 上做異質整合。基板規格因此與耦合路線綁定。 製程端,LRCX.US(lam_research) 稱光柵耦合器的蝕刻是矽光子最難的製程之一,因其為無停止層的盲蝕刻,且同一片上有極端疏密負載。
台積電 COUPE 的逐年改善(2025→2026)——業界少見的量化進度揭露:
| 項目 | 改善幅度 |
|---|---|
| COUPE 1DGC 插入損耗 | 改善 5.3% |
| COUPE 2DGC 插入損耗 | 改善 11% |
| SiN tip 偏振相依損耗(PDL) | 改善 4.6% |
| SiN tip 耦合器損耗(晶圓內) | 可達 <9.8% |
Tx 端使用 1DGC、Tip Coupler 與微環調變器;Rx 端使用 2DGC、Tip Coupler 與鍺光偵測器。
主動對位與被動對位
| 主動對位(Active Alignment, AA) | 被動對位(Passive Alignment, PA) | |
|---|---|---|
| 原理 | 通光後即時量測耦合效率,回授搜尋最佳位置 | 靠機構基準與視覺定位,不通光 |
| 精度 | 高 | 依賴機構與基準面精度 |
| 節拍 | 慢(逐顆搜尋) | 快 |
| 現況 | 2026–2028 的主流 | 概念驗證與早期量產自動化 |
| 瓶頸 | 無法快速對位多顆,是產能天花板 | 量產良率、標準化與產能尚待建立 |
產業時程判斷:依 研究_PIC光子晶片戰役_國泰證期_20260901,2026–2028 年仍以主動對位為主;被動對位可能自 2029 年開始滲透,惟考量美國新廠、FAU、光纖與特殊玻璃產能建置至少需兩年,真正明顯取代主動對位需求可能落在 2030 年前後。此為產業情境推估,信心:中。
Advantest 的對位方案路線圖(來自 產業_SEMICON2026矽光子論壇_Advantest逐字稿_20260831):
| 時間 | 合作對象 | 方案 | 狀態 |
|---|---|---|---|
| 2024 | Jenoptik(+SWTest 發表) | UFO 探針、被動對位 | 概念驗證 |
| 2025 | Jenoptik、Marvell | UFO 探針、被動對位 | 證明可用於量產自動化 |
| 2025–2026 | TechnoProbe、Marvell | 主動對位探針卡(三維自由度) | 概念驗證 |
| 2026 | (規劃發表) | 邊緣耦合的主動對位、六軸自由度 | VOICE 展示穩定度 ±0.3dB |
Insertion 1 的量產機台則沿用業界成熟的 CM300(主動對位、六軸自由度)搭配 TEL Precio 探針台。
對位精度的數字要怎麼讀
各家公布的「精度」不在同一個量測層級,直接相除比較會得到錯誤結論
這是本主題最容易誤讀的地方。下表把本季各方公開的數字按量測層級歸位:
| 數字 | 出處 | 量測層級 | 實際含義 |
|---|---|---|---|
| ±50nm | 4573_高明鐵(興) | 機構重複定位精度(滑台規格) | 機台本身能停多準,不含視覺誤差、演算法收斂與材料變形 |
| 0.1–0.2µm | 6706_惠特(市) | 端到端對位能力 | 含視覺與演算法收斂後的實際對位結果 |
| ±2.5µm | 6187_萬潤(櫃) | 端到端對位能力(系統輸出) | 含視覺、演算法收斂與材料變形 |
| 0.5µm | 業界標準門檻(惠特轉述) | 規格要求 | 一般客戶規格 |
| 1µm | 失敗門檻(惠特轉述) | FAU/EIC | 超過即失敗 |
| ~2µm | 7856_漢測(櫃) | 訊號衰減門檻 | 偏移超過此值訊號明顯衰減 |
真正可比的指標是「耦合後插入損耗(IL)的分布」,而三家設備廠皆未公開。 在 IL 分布揭露之前,任何跨廠精度排名都不成立。
穩定度的本質是振動控制
6857.JP(advantest) 指出,光測的「穩定度」實質上是振動控制問題——系統量到的穩定度最終會轉化為整套系統的重複性與再現性。
| 情境 | 穩定度 | 出處 |
|---|---|---|
| Insertion 1 晶圓級(德國實測,跨波長掃描) | ±0.1dB | Advantest V93000 |
| Insertion 3 die 級(MPI DT650 + V93000) | 0.1dB | Advantest/6223_旺矽(櫃) |
| 邊緣耦合主動對位、六軸(VOICE 展示) | ±0.3dB | Advantest,2026 |
V93000 為此做了三項設計:本體針對振動源優化、DUT 介面採浮動設計、以及採水冷(沒有氣流去振動系統)。這解釋了為何光測平台不能沿用一般 ATE 的氣冷架構。
各測試插入點的耦合角色不同
| 插入點 | 耦合角色 | 關鍵特徵 |
|---|---|---|
| Insertion 1 | PIC 頂面光學探測 | 以光功率量測與暗電流為主的 DC 項目 |
| Insertion 2 | 雙面晶圓級電光探測 | 此處的 FAU 是純測試用暫時介面——不上膠、不接觸晶圓,與底面透鏡陣列保持約 100µm 距離(產業_SEMICON2026矽光子論壇_ficonTEC逐字稿_20260831) |
| Insertion 3 | die 級耦光、貼合與 PIC 篩選 | 6706_惠特(市) 主場;晶片上先貼好 receptacle,再以免插拔(不需 click)的測試用連接器接光纖 |
| Insertion 4 | 模組級光電統測 | 7769_鴻勁精密(市);ASIC 電測產生的熱會影響鄰近光引擎特性,精準溫控成為光電統測的技術門檻;屬全新設備架構,既有 Handler 無法直接升級 |
惠特明確表示自身只做 Insertion 3,不涉 Insertion 1/2/4,這與 ficonTEC 橫跨四道插入點的定位形成對比。
耦合路徑決定切割後走 bar 還是 die(APC,2026-10-09)
產業聯盟 APC《Recommended Test Procedures》v1.0 把切割後的 Insertion #3 分成兩條路:邊緣耦合元件須劈裂成 bar 才能露出端面、做 AR/HR 端面鍍膜,故走 bar 級——以 pitch 匹配光纖陣列直接對鍍膜端面耦合,量端面反射率、鍍膜均勻性、鍍膜後的 1-dB 對位容差與 MFD 匹配;光柵或表面耦合元件不需端面,晶圓直接切成 die 級——以垂直光纖陣列探頭對光柵耦合器,重驗切割碎屑、崩邊、貼附傾斜對最佳耦合角度與位置的影響。各站 LVM 都把 auto-align 速度列為主要產能槓桿,對位方式由手動 → qualified → locked → 高速 auto-align 演進。APC 的 insertion 編號與上表口徑不同(例如 APC #2 未寫雙面探測),引用時須標出處。來源:報告_APC_CPO矽光子測試程序_20261009;解讀見 分析_APC_CPO矽光子測試程序解讀_20261009。
新進者:從精密傳動切入六軸對位
耦光對位機構的本質是六自由度精密定位,這使原本做精密傳動、線性滑台的廠商具備切入條件。7942_東佑達(興) 於 SEMICON Taiwan 2026 展出兩款 CPO 光耦合對位平台實機:
| 型號 | 定位 | 機構特徵 |
|---|---|---|
| MCRB-XY10Z5-R100 | 六自由度光耦合對位 | 以精密六軸機構夾持光纖/光學元件,下方另配光源與功率量測治具 |
| MCRB-XY10Z5-R120 | 緊湊型光耦合對位 | 立柱與懸臂結構縮短,訴求更高動態穩定性與精調效率 |
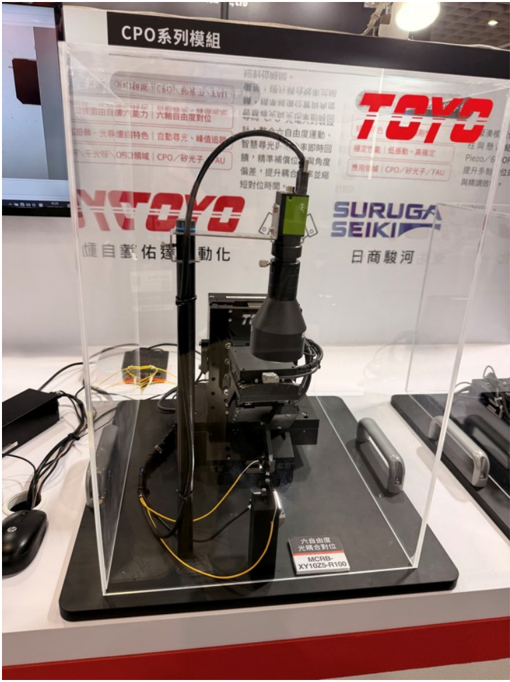
圖說:SEMICON Taiwan 2026 展場實拍,TOYO(東佑達)與 SURUGA SEIKI(日商駿河)共同展出的「CPO 系列模組」,展示櫃內為六自由度光耦合對位模組,標示型號 MCRB-XY10Z5-R100;背板列出 CPO/矽光子/TAU 應用與 Piezo 等關鍵字。來源:報告_MS_SEMICON台灣2026觀察_20260906,Morgan Stanley,2026-09-06。
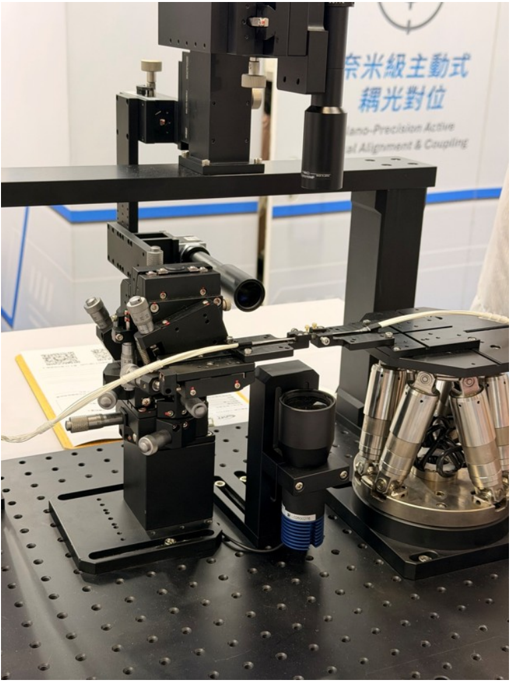
圖說:SEMICON Taiwan 2026 展場實拍,光學平台上的主動式耦光對位設備,含六軸 hexapod 平台與多組微調滑台、鏡頭;背板文字為「奈米級主動式耦光對位/Nano-Precision Active Optical Alignment & Coupling」。來源:同上。
展出機構不等於具備競爭力
現場僅展出機構本體,未附插入損耗、對位節拍(CT)等性能數字,無法據此與萬潤/高明鐵/惠特比較實際競爭力。耦光設備的門檻不在滑台精度(那是機構規格),而在視覺、演算法收斂與固化收縮補償構成的端到端能力——這正是本頁「精度數字怎麼讀」一節的重點。同賽道新進者另有元利盛、久元,3008_大立光(市) 則走自研自用路線。
展位實拍另揭露一件關鍵事實:MS 的展場照片顯示,該 CPO 系列模組是 TOYO(東佑達)與 SURUGA SEIKI(日商駿河精機)共同展出,而非東佑達單獨供應。MCRB 為東佑達的滑台/電動缸型號體系,駿河精機則是既有的耦光設備供應商——合理推論是東佑達出機構、駿河出光學與對位方案。這使「東佑達切入 CPO 耦光」的投資論述必須降一階:它取得的是六軸機構的料件位置,而非整機方案商的位置。真正的端到端能力(視覺、演算法收斂、固化補償)仍在日方或既有整機廠手上。來源:報告_MS_SEMICON台灣2026觀察_20260906(照片),2026-09-06。
固定與封裝:對位之後才是真正的良率考驗
對位完成不等於耦合完成——必須把位置固定住,而固化過程的收縮會破壞剛對好的位置。
- 點膠精度:6187_萬潤(櫃) 規格為 ±5nL;其專利家族(2024-12 優先權)核心主張為「單一夾持機構貫穿取放-點膠-對位-固化」,避免中途轉手造成位置漂移。
- UV 固化收縮補償是各家最核心的 know-how,多以營業秘密而非專利保護。
- 週期時間(CT)目前僅 4573_高明鐵(興) 公開:Tx FAU <310 秒/顆(含 UV)、雙 FA HVM <180 秒/顆(不含 UV)、多器件 <200 秒/通道。
- 惠特的實測時間為幾十秒到 2–3 分鐘,視客戶產品樣式而定;其耦合採六軸機構,與日系廠商共同研發。
模場失配:耦光困難的物理源頭
所有耦光問題都源自同一個數字(Tyndall 光子封裝回顧論文,Appl. Sci. 2016):
| 模場直徑(MFD) | 形狀 | |
|---|---|---|
| 單模光纖 | 約 10 μm | 圓對稱 |
| 矽光晶片波導 | 約 0.5 × 0.3 μm | 橢圓 |
面積差了兩、三個數量級,形狀還不一樣。 此外單模光纖中的電場方向未知且不穩定,若未對齊 PIC 波導的基礎偏振(電信/資料通訊通常為 TE,感測通常為 TM),會產生強烈偏振相依損耗(PDL)——因此必須額外做偏振管理,或直接在耦合元件處理(2D 光柵耦合器),或在 PIC 後段以波導元件濾波並旋轉偏振。
EC 與 GC 的容差數字(論文口徑)
| 邊緣耦合 EC | 光柵耦合 GC | |
|---|---|---|
| 結構 | 100–300 μm 反錐+SSC,把模場放大到約 3×3 μm | 10×10 μm 見方,約 20 道溝槽部分蝕刻進 220 nm 矽層 |
| 設計關係 | — | λ = P (nₑ − n_o sin θ),典型 θ ≈ 10° 近法線入射以提供方向性並降低回反射 |
| 插入損耗 | 仔細對位可優於 −1 dB | 均勻 1.6 dB/變跡 1.2 dB/加背面金屬反射鏡 0.6 dB;2D GC 1.0–2.0 dB、PDL 可低至 0.3 dB |
| 1 dB 對位容差 | ±500 nm | ±2.5 μm |
容差差五倍,這一個數字決定了整條產業的設備需求。 論文(2016)的判斷:「由於此對位容差與多通道光纖陣列的製造容差相當,邊緣耦合幾乎總是只用於單通道。」並稱當時最先進邊緣耦合「無法可信地滿足中高產量(每年 10⁶–10⁷ 顆元件)」。
2026-09-29 更正:「邊緣耦合只能單通道」已過時
上述 2016 年判斷已被量產實例推翻,本頁原推論「高通道數 FAU 幾乎都走光柵耦合」一併撤回: - Broadcom Bailly(TH5,51.2T)官方新聞稿(2024-03-14):量產靠「a highly automated high-density, edge-coupled fiber attach capability」;8 顆 6.4T-FR4 光引擎,每顆 32 條資料光纖+雷射光纖,FAU 由 GLW.US(corning) 供應。 - Intel Foundry(ECTC 2026):把「FAU 插入矽 V 槽做邊緣耦合」描述為 CPO 邊緣耦合的傳統做法(web_Intel先進封裝ECTC2026成果_3DInCites_20260722)。 - 真正的限制:EC 只能沿晶片邊緣一維排列(單模約 40–64 通道碰邊長上限)且難做晶圓級光學測試;GC 可二維陣列、可晶圓測試——這才是 NVIDIA/COUPE-GC 的選擇理由。EC 損耗低、寬頻,對多波長 WDM 較友善。 - 路線現況:Broadcom Davisson(TH6)改用 TSMC COUPE,未揭露 GC 或 EC;MRVL.US(marvell) 早期 2.5D 引擎為 EC+PLC 光纖陣列(IEEE JSTQE 2023),現行 CPO 參考設計改用 SENKO MPC 垂直耦合(每 6.4T 引擎 2 顆 36 芯)。 來源:web_CPO光纖耦合方式_官方原文查證_20260929
微透鏡/超穎透鏡在做的事,是「把容差買回來」
業界早就知道可以用大面積(30×30 μm)光柵耦合器換到 ±10 μm 容差,代價是頻譜頻寬縮減,可能因此排除 WDM 應用。
對照庫內數字:傳統 FAU ±10 μm(加矽微透鏡)、iFAU ±10 μm、合聖 Meta-lens ±18 μm。
這衍生出一個最該追問合聖的問題
Meta-lens 的 ±18 μm 是不是用頻寬換來的? 若與大面積光柵耦合器同樣犧牲頻譜頻寬,它在多波長(WDM)架構下會受限,那就只是老 trade-off 的新包裝;若能在不犧牲頻寬的前提下做到 ±18 μm,才是真的新東西。目前無任何公開資料回答這一點。
三條放寬容差路線的量產進度(智璞,2026-09-21)
1 dB 對準容差的三組數字(各家方案口徑與量測邊界不同,不宜直接相比):光纖直接對矽波導 ±0.5 µm → 台積電 COUPE 內嵌矽微透鏡 ±10 µm → 合聖雙超穎透鏡(PIC 側+FAU 側)±18 µm。透鏡層的機制是模場放大:PIC 端 <1 µm 模場擴成約 70 µm 準直光束,再聚回單模光纖約 9 µm 模場。
| 路線 | 狀態 | 重點 |
|---|---|---|
| 台積電:透鏡做進晶圓 | 2026 量產 | Si µLens 擴束+Cu 背面反射,容差 ±10 µm、損耗 0.3–0.5 dB,可晶圓級測試 |
| 可拆卸 PIC 連接器 | 驗證中 | vClick 插損 <1.5 dB(廠商宣稱);住友 MirrorMT 36ch 實測 ±5 µm、重複性 0.21 dB |
| 超穎透鏡 FAU(台廠路線) | 試產中 | 7928_合聖科技(興) 雙超穎透鏡 FAU 容差 ±18 µm、36ch 可拆卸、已送樣、2026H2 試產;6789_采鈺(市)+光程研創 12 吋 metalens;HIMX.US(himax)+3363_上詮(櫃) 目標 2026 就緒 |
商業意涵:主動對位不會消失,只是往上游搬。PIC 側那一次主動對位仍在,容差放寬後,光纖與連接器那層才有被動對位的空間;2026–27 量產仍是主動。宣稱被動的有康寧(Glass Bridge 晶圓級 IOX 中介層),但尚無量產驗證。台廠切入的是 FAU 側透鏡與非台積電平台。來源:報告_永豐_智璞專家分享會_矽光子與CPO趨勢_20260921,智璞整理(引用合聖 OFC 2026 與興櫃資料、台積電 COUPE 公開資料、采鈺/光程 2025/05、奇景 2026/01),public_info,中信心。
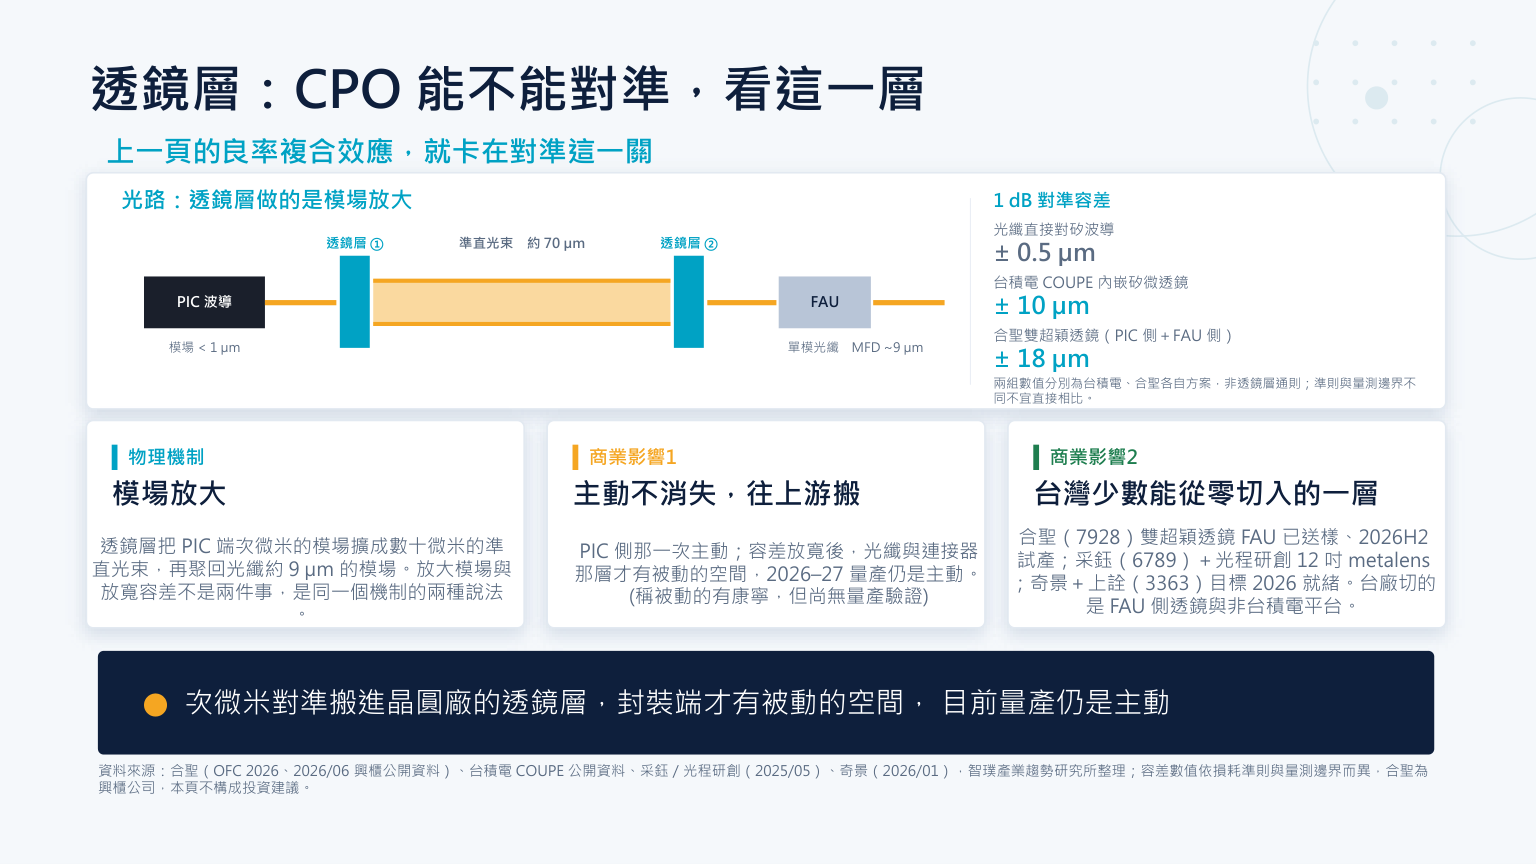
圖說:透鏡層光路示意(PIC 模場 <1 µm → 準直約 70 µm → SMF 約 9 µm)與 1 dB 對準容差 ±0.5/±10/±18 µm、三張商業影響卡。來源:報告_永豐_智璞專家分享會_矽光子與CPO趨勢_20260921,2026-09-21
光學旁路:多通道量產經濟性的來源
光纖陣列的物理結構是刻了平行 V 槽的玻璃板+平蓋板,光纖置入後三點接觸自對準,纖芯名義同心度 ±0.5 μm——剛好落在光柵耦合器 ±2.5 μm 容差之內。
於是有「光學旁路(optical shunt)」:把第一個與最後一個光柵耦合器用一條旁路波導連起來,只要做一次使旁路穿透率最大化的主動對位,就同時把中間所有通道對準了(容差 ±0.5 μm)。多通道 FAU 的量產經濟性是靠這個技巧撐起來的。
被動對位方面,覆晶視覺對位已示範可達 ±1 μm 且無需主動對位,比主動對位快至少一個數量級。
一個容易被忽略的污染問題
EIC 與 PIC 以銅柱凸塊接合時,電子封裝常用的傳統助焊劑不適用於光子封裝——化學殘留會污染光纖對 PIC 的光學界面,導致插入損耗增加,並弱化光纖對 PIC 的機械接合。必須改用 VOC-free、在焊料熔點活化並揮發的 no-clean 助焊劑(典型回焊 250°C/30 秒),可達優於 ±1 μm 對位。
對位演算法才是護城河:Technoprobe 論文的證據
這一節推翻了「精度=護城河」的直覺
Technoprobe 與米蘭理工 2026 年 5 月發表於 Micromachines 的 34 頁論文,把整套硬體規格、壓電遲滯實測與七種演算法的比較全部公開。結論是:硬體精度是商品,演算法與遲滯補償才是差異化所在。
產業背景數字
- 光纖與晶片波導間的精確光耦合要求六個自由度上典型 100 nm 或更佳的對位容差
- 測試已佔 PIC 元件總製造成本約 30%
- CPO 使問題放大:晶圓級光學測試必須擴展到每片晶圓可能數千個光學 I/O
硬體規格(Eclipse Dynamic 探針卡)
把 FAU 與壓電微定位器直接共整合進探針卡,取代掛在探針台週邊的外部 hexapod: - 三顆壓電元件:一顆控 X 軸,兩顆平行元件(Y1、Y2)控 Y 軸,Y1/Y2 差動驅動提供旋轉傾斜補償;Z 軸由探針台卡盤負責 - 操作電壓 0–120 V,X–Y 位移範圍 15 μm × 15 μm - 定位解析度優於 1 nm - 輸入與輸出光纖固定在同一剛性 FAU 塊中,作為整體同時對準
為什麼不用閉迴路——空間不允許
「對於密集多通道探針頭(例如 16 通道陣列),在每個壓電軸上嵌入專屬實體感測器與其配線極不實際。此外,位置感測器需要安裝空間,而本應用並無此空間。」
因此只能走開迴路+演算法補償。這個硬體限制,直接把競爭焦點從機構推向軟體。
壓電遲滯的實測數據
壓電致動器的位移取決於整個先前的電壓歷程(疇壁運動與極化切換):
| 條件 | 定位誤差 |
|---|---|
| 開迴路一般情況 | 總行程的 10–15% |
| 峰值驅動 100 V(X 軸實測) | 約 3.5% |
| 擴展到 120 V 全範圍 | 約 15% |
| 限制在 20–40 V 範圍 | 僅 2–4% |
正向路徑(升壓)與返回路徑(降壓)大幅分歧,下降軌跡的位移一致地低於正向路徑。
軟體補償:真正的 know-how
- 以 Prandtl–Ishlinskii(P-I)模型變體校正每個壓電軸:校正階段施加電壓軌跡並以外部雷射感測器記錄位移,識別遲滯曲線;控制器即時反演此模型以預失真命令的移動
- 另加漂移補償表,以小的時間相依偏移對抗步階操作後的緩慢潛變
- 成果:開迴路策略可靠對準光纖,光損耗重複性優於 0.1 dB
- 文獻佐證:直接反演補償法可使追蹤誤差降低達 90%;速率相依修正 P-I 模型可把線性定位誤差由 10% 降至 1% 以下;機器學習稀疏系統辨識的殘餘應變誤差遠低於 1%,性能可與閉迴路匹敵
最非顯而易見的一點:遲滯的時間代價
「遲滯的影響超出空間精度,它引入顯著的時間懲罰。當對位演算法命令移動到較低電壓的位置時,系統必須執行『歸零重置(reset-to-zero)』以確保致動器維持在特徵明確的正向路徑上。 此重置需求從根本上區分了各種搜尋演算法的移動開銷。頻繁需要向下電壓移動的方法——例如在開發之前優先廣泛探索的貝氏演算法——相較於單調的爬山策略,承受不成比例的時間懲罰。」
這就是為什麼「最聰明的演算法」不等於「最快的演算法」——演算法的選擇必須匹配硬體的遲滯結構。
七種演算法的實測結果
72 個模擬測試案例(8 組實驗 × 9 個空間偏移)+實驗驗證,四種操作條件(高速 HS/低速 LS × 有無遲滯補償 H/NH):
| 演算法 | 可靠度 | 特性 |
|---|---|---|
| Fixed Gradient | 95.8%(最高),平均準確度 99.4% | HS-NH 下 1.44 a.u.;HS-H(未補償遲滯的現實量產條件)仍維持 95.8% |
| Variable Gradient | 90.3% | 最快(1.18 a.u.),但可靠度低 5.5%,僅適合可容忍較高失敗率者 |
| Local Bayesian | 94.4% | 中間性能 |
| Global Bayesian | 88.9%(HS-H)–93.1%(LS-NH) | 取樣效率最佳(平均 24 步),但 HS-H 下顯著劣化 |
理想量產情境(HS-NH)結論:Fixed Gradient 最佳——成功率最高且幾乎與最快方法一樣快。 另一項量化:以最佳化梯度搜尋取代粗略螺旋掃描,可使光纖耦合時間降低約 5 倍。
對台廠設備商的三個投資含義
- 滑台規格(±50 nm 重複定位精度)是入場券,不是護城河。 論文的硬體本身解析度已優於 1 nm,真正的差異在遲滯反演模型、漂移補償表與演算法選擇——全部是軟體,且全部以營業秘密而非專利保護。這與庫內惠特所稱「端到端能力在視覺、演算法收斂與固化補償」完全一致。
- 這解釋了為何「各家精度數字不可直接比較」:機構重複定位精度(高明鐵 ±50 nm)是開迴路硬體規格;端到端對位能力(惠特 0.1–0.2 μm、萬潤 ±2.5 μm)已含視覺誤差、演算法收斂與材料變形。真正可比的仍是耦合後 IL 分布,而三家皆未公開。
- 新進者的真實門檻比看起來高。 東佑達與駿河精機共同展出的事實(東佑達出機構、駿河出光學與對位方案)在本論文的框架下更好理解——機構是可外購的,演算法不是。
技術瓶頸
- 耦光速度是產能天花板。惠特直言難點在「耦光的時間,目前沒辦法做到快速對很多個」;ficonTEC 亦將對位列為 Insertion 2/3 的關鍵挑戰。
- 光學對位沒有標準。Advantest 指出業界仍在尋找準確、快速、穩定且可重複的對位方法,而使用者的期待是「光測最終要像電測一樣簡單可靠」——但電測已建立數十年。
- 光纖連接器沒有標準。Advantest 形容仍是「蠻荒西部」,且 NPO 是單邊一個連接器、CPO 是多邊 N 個連接器,情境差異極大。
- 成本。ficonTEC 揭露雙面晶圓測試機底面的光纖陣列「一支約等於一台小型 Honda Civic 的價格」。
- PIC 放量後的瓶頸會轉向對位與光測設備。依國泰證期整理,2026–2028 年 FAU 貼合前需精密對位、點膠固化與光測,PIC 亦可能需雙面晶圓測試,因此奈米級主動對位、光耦合及光測設備最可能先形成缺口。
- 晶圓翹曲。堆疊後晶圓翹曲遠大於標準矽晶圓,直接影響對位基準面(ficonTEC 為此自研輪廓量測機制)。
供應鏈映射
| 環節 | 台廠 | 國際 |
|---|---|---|
| 耦光對位設備(整機) | 6187_萬潤(櫃)、4573_高明鐵(興)、6706_惠特(市);新進者 7942_東佑達(興)、元利盛、久元 | ficonTEC(德)、ADST(韓) |
| 晶圓級電光探測 | 6223_旺矽(櫃)(Insertion 2/3) | ficonTEC、FormFactor、Advantest(ATE 整合) |
| 模組級光電統測 | 7769_鴻勁精密(市)(Insertion 4) | ficonTEC |
| 探針卡/測試介面 | 6510_精測(櫃)、旺矽 | TechnoProbe、Jenoptik(UFO 被動對位探針) |
| FAU/被動光學元件 | 3363_上詮(櫃) 等,見 技術_FAU | — |
| 客戶自製 | 3008_大立光(市)(自研主動對位與測試設備供自家 FA 使用) | — |
| 設備代工/在台製造 | 7856_漢測(櫃)(ficonTEC 之 OEM→ODM 夥伴) | — |
觀察重點
| 追蹤指標 | 為什麼重要 |
|---|---|
| 是否有廠商公開耦合後 IL 分布 | 這是唯一可跨廠比較的指標,公開後精度之爭才有意義 |
| GC vs EC 路線比重變化 | 決定是否走得通晶圓級篩選;GC 有利晶圓級測試與高通道陣列,會改變對位機規格要求 |
| 被動對位的實際滲透時點 | 目前推估 2029 起、2030 前後成規模;若提前,主動對位設備的 TAM 會被壓縮 |
| 耦光機 CT 揭露進度 | CT 直接決定設備台數需求;目前僅高明鐵公開 |
| 連接器規格是否收斂 | 標準化前,模組級測試的治具成本無法下降 |
| 鴻勁 CPO 光電統測驗證機進度 | 2026 年 10 月推出量產型驗證機,是 Insertion 4 落地的第一個時間點 |
相關技術
供應鏈
GS:耦合自動化在高速連接已成必要(SEMICON Taiwan 2026-09-03,報告日 09-08)
GS 六大結論中的第 4、5 點:
- 耦合自動化成為必要:AI 驅動光模組往高速、高密度/高頻寬發展,帶動自動化生產需求。高明鐵 GMT(4573.TWO, Not Covered)展出全自動 Dual-FA 主動對位系統,專為 1.6T 光模組設計且相容 800G,支援 TX/RX 同步對位(詳見 4573_高明鐵(興))
- FAU 與雷射規格同步升級:光網路由 scale out 擴展至 scale up,FAU 與雷射規格隨之遷移。GS 估上詮 FOCI 的 FAU 2026E 以 40 通道為主(3Q26 起出貨),年內推進至 80 通道(6.4T),100 通道仍在研發(詳見 3363_上詮(櫃)、報告_GS_上詮3363_20260908)
來源:報告_GS_SEMICON2026參訪總結_20260908
來源
- 報告_APC_CPO矽光子測試程序_20261009 — Advanced Photonics Coalition,Recommended Test Procedures v1.0,2026-10-09;邊緣耦合走 bar 級、光柵耦合走 die 級的 Insertion #3 分流與 auto-align 產能槓桿
- 報告_永豐_智璞專家分享會_矽光子與CPO趨勢_20260921 — 永豐專家分享會(智璞林偉智),2026-09-21;1 dB 容差 ±0.5/±10/±18 µm 與三條透鏡路線量產進度
- web_CPO光纖耦合方式_官方原文查證_20260929 — Broadcom/Corning/Marvell/SENKO 官方原文,2026-09-29;Bailly 高密度邊緣耦合、Davisson 改 COUPE 未揭露耦合型式、Marvell MPC 垂直耦合;更正「EC 只能單通道」
- web_光學對位演算法比較_Technoprobe_Micromachines_20260920 — Technoprobe × 米蘭理工,Micromachines 2026, 17(5), 592;壓電遲滯 10–15%/100V 3.5%/120V 15%、P-I 反演模型、reset-to-zero 時間懲罰、七種演算法 72 案例比較、測試佔 PIC 製造成本 30%
- web_光子封裝與耦光_Tyndall_AppliedSciences_20260920 — Tyndall, Appl. Sci. 2016, 6(12), 426;MFD 10μm vs 0.5×0.3μm、EC ±500nm vs GC ±2.5μm、光學旁路、大面積 GC ±10μm 換頻寬、no-clean 助焊劑
- 產業_SEMICON2026矽光子論壇_Advantest逐字稿_20260831 — Advantest Europe(李俊樑),2026-08-31;耦合方式決定測試架構、主動/被動對位路線圖、±0.1dB 與 ±0.3dB 穩定度、振動控制三項設計、光學對位與連接器無標準
- 產業_SEMICON2026矽光子論壇_ficonTEC簡報_20260831 — ficonTEC 簡報(同場),2026-08-31;Insertion 2 以 FAU 介面置於晶圓下方、Insertion 3 以 OHA/FAU 置於晶粒上方的治具堆疊,細節見 技術_CPO測試
- 產業_SEMICON2026矽光子論壇_ficonTEC逐字稿_20260831 — ficonTEC(André Lalonde),2026-08-31;Insertion 2 的 FAU 為暫時性測試介面(不上膠、距透鏡陣列約 100µm)、免插拔連接器、晶圓翹曲、光纖陣列成本
- 產業_SEMICON2026矽光子論壇_TSMC簡報_20260831 — 台積電,2026-08-31;COUPE-GC 與 COUPE-EC 結構、1DGC/2DGC 與 SiN tip 的 2025→2026 改善幅度
- 產業_SEMICON2026矽光子論壇_Soitec簡報_20260831 — Soitec,2026-08-31;LNOI 厚/薄 BOX 與邊緣耦合、異質整合的分流
- 產業_SEMICON2026矽光子論壇_LamResearch逐字稿_20260831 — Lam Research(David Haynes),2026-08-31;光柵耦合器為無停止層盲蝕刻、側壁粗糙度與疏密負載挑戰
- 活動_惠特6706_SEMICON帶展memo_中信_20260902 — 中信投顧,2026-09-02;FAU/EIC 1µm 失敗門檻與惠特 0.1–0.2µm、六軸耦合、只做 Insertion 3、測試時間
- 活動_鴻勁7769_SEMICON_memo_國泰_20260904 — 國泰證期,2026-09-04;Insertion 4 光電統測、ASIC 電測熱影響光引擎、既有 Handler 無法升級
- 研究_漢測7856營運與矽光子布局_工商時報_20260826 — 工商時報,2026-08-26;電測數十微米 vs 光耦合約 2µm 的容差對比
- 研究_PIC光子晶片戰役_國泰證期_20260901 — 國泰證期,2026-09-01;主動對位 2026–2028 為主、被動對位 2029 起滲透與 2030 前後成規模之情境推估
- 分析_CPO耦光對位設備比較 — 三家設備廠精度數字的量測層級辨析、CT 與專利佐證(本頁精度表沿用其分辨框架並補入惠特與漢測數字)