定義
振盪器是把 resonator(石英晶體或 MEMS 諧振器)與放大 / 補償 / 輸出電路整合後,輸出穩定 clock 的元件。系統裡每一條高速資料路徑都需要 timing reference;頻率越高、SerDes 速度越快,clock jitter 與相位雜訊就越容易變成訊號完整性瓶頸。
為什麼 AI / 光通訊會拉高規格
AI 伺服器、GPU 模組、switch ASIC、光模組與 CPO / LPO 架構都依賴高速 SerDes。當 400G 往 800G、1.6T 升級,振盪器不只是「有 clock 就好」,而是要提供低 jitter、低相位雜訊、低 EMI、低功耗與溫度穩定。這使差分振盪器、TCXO、VCXO、OCXO 與 MEMS precision timing 的價值提高。
產品類型
| 類型 | 功能 | 主要場景 |
|---|---|---|
| XO | 固定頻率 clock | 一般電子、伺服器、網通 |
| Differential XO | LVPECL / LVDS / HCSL 等差分輸出 | 高速 SerDes、交換器、光模組 |
| TCXO | 溫度補償,頻率穩定度高 | GNSS、低軌衛星、無線通訊、車用 |
| VCXO | 可被控制電壓微調頻率 | PLL、jitter cleaner、網路同步 |
| OCXO | 將晶體維持在恆溫環境 | 基地台、同步網路、儀器、雷達 |
| MEMS oscillator | 以 MEMS resonator + analog IC 形成 clock | 小型化、耐震、AI / data center precision timing |
圖解
flowchart LR
    A["Resonator<br>石英晶體或MEMS諧振器"] --> B["放大 / 補償 / 輸出電路"]
    B --> C["振盪器<br>輸出穩定Clock"]
    S["400G 至 800G 至 1.6T<br>SerDes 速度提升"] --> N["Jitter / 相位雜訊要求提高"]
    N --> C
    C --> X1["XO<br>一般電子/伺服器/網通"]
    C --> X2["Differential XO<br>高速SerDes/交換器/光模組"]
    C --> X3["TCXO<br>GNSS/低軌衛星/車用"]
    C --> X4["VCXO<br>PLL/jitter cleaner"]
    C --> X5["OCXO<br>基地台/同步網路/儀器"]
    C --> X6["MEMS Oscillator<br>小型化/耐震/AI data center"]
MEMS / SiTime 為什麼變成主流升級方向
目前主流討論不是石英完全消失,而是高階 timing 從傳統 quartz-only 走向 MEMS + analog IC。SiTime 是代表廠商,公開資料指出其 MEMS timing device 已出貨超過 40 億顆,並以 Titan resonator、Super-TCXO、OCXO 等平台切入 IoT、車用、工業、航太與 AI data center。
| MEMS 優勢 | 對應痛點 |
|---|---|
| 小型化 | IoT、wearable、光模組與高密度板卡空間不足 |
| 抗震 / 抗衝擊 | 車用、工業、航太、資料中心風扇與機構震動 |
| 可程式化 | 一顆 programmable oscillator 可覆蓋多個 quartz SKU,縮短設計與庫存管理 |
| 溫度感測靠近 resonator | 補償更即時,有利 Super-TCXO 等高穩定產品 |
| 供應鏈彈性 | MEMS / CMOS 製程可用半導體式製造與封裝擴張 |
Time Appliances Project 與 TTU:另一條規格軸(OCP 2026,2026-10)
SiTime 在 OCP Time Appliances Project(TAP)提案以「總時間不確定度(TTU, Total Time Uncertainty)」而非頻率穩定度來規範資料中心振盪器(報告_OCP2026_SiTime_分散式系統時間不確定性_20261015,2026-10,願景/規格提案,非產品發表):
- 動機:分散式系統需界定時間不確定度以避免靜默資料錯誤;端到端不確定度為路徑上各節點(Spine、ToR、NIC、CPU)界線之和。PTP 只負責同步,振盪器行為、殘餘不對稱、時間戳、servo 響應與環境都要納入。
- 公式:±TTU(PE) = TU_Peak(確定性:溫度、電壓、負載、製程、老化)+ Q(PE) × TU_RMS(隨機:Allan deviation);PE = N × erfc(Q/√2),N 為部署振盪器數量,PE 為可接受年錯誤機率,Q 迭代求解。
- 位置影響:交換器為 transparent clock,振盪器 TTU 線性累加;NIC 為 ordinary clock,被 servo 迴路高通濾波。
- 範例值(簡報標 Example Data,未說明振盪器類型,不可當任何廠牌實測):
| servo 頻寬 | TU_RMS(環境溫度 ±1°C) | TU_Peak(熱變化率至 6°C/min、-40 至 105°C) |
|---|---|---|
| 0.1 Hz | 0.13 ns | 17 ns |
| 0.01 Hz | 2.6 ns | 181 ns |
| 0.001 Hz | 82 ns | 1,856 ns |
頻寬愈低,振盪器漂移貢獻愈大。降低 TTU 的手段:實體層同步、PTP 或 1PPS 授時、XO→TCXO→OCXO(更低雜訊)、EPPS 做機櫃與伺服器內相位分配。提案把 TTU 納入 OCP 標準(工作流程 TAP Oscillators),仍在提案階段。
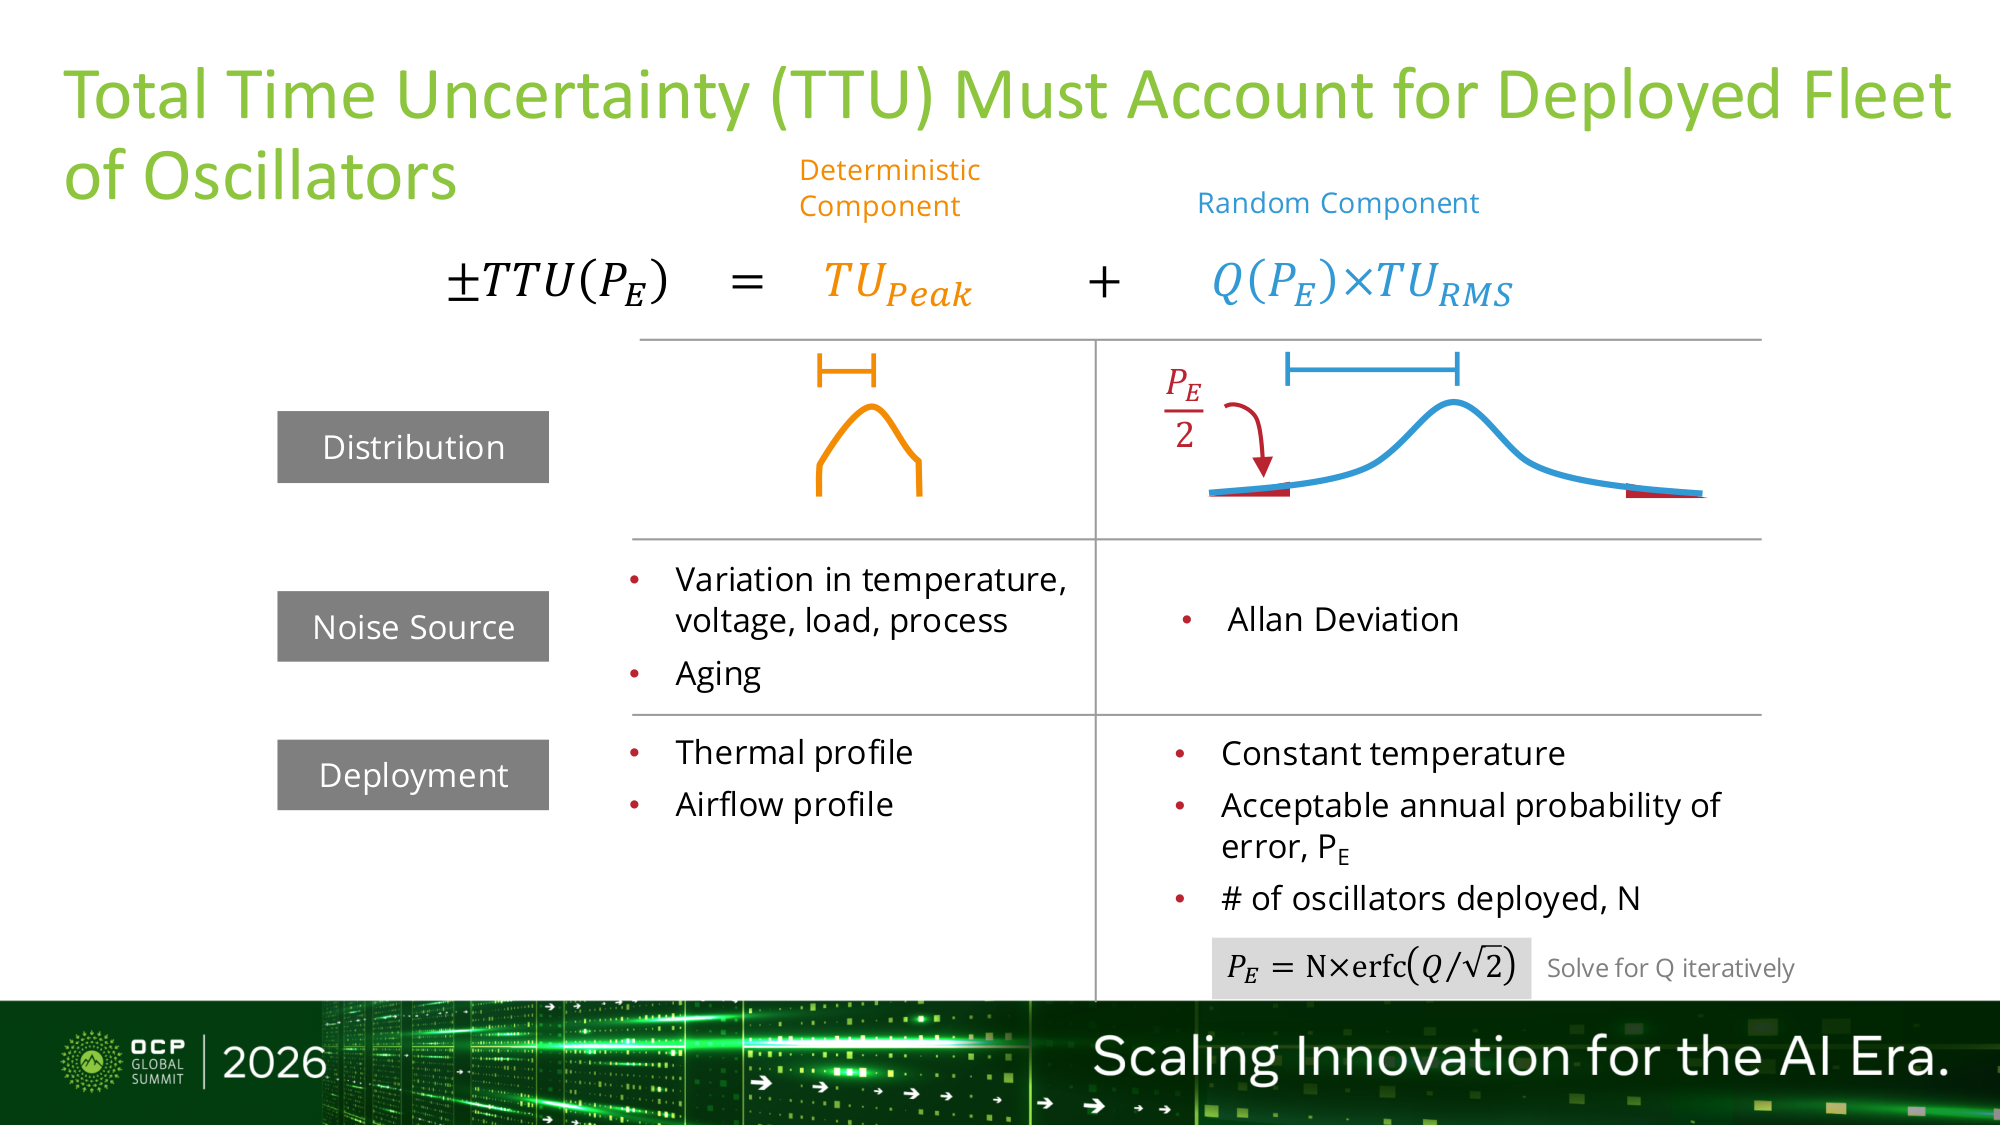
圖說(SiTime 簡報 p5):TTU 公式,確定性峰值項加隨機項(Allan deviation)乘 Q 係數;來源 報告_OCP2026_SiTime_分散式系統時間不確定性_20261015。
TTU 與 fs 級 jitter 不是同一規格軸
TTU 管的是毫赫茲至百毫赫茲 servo 頻寬下的長期漂移與熱響應(ns 級),而本頁與 供應鏈_石英元件與振盪器 討論的光通訊參考時脈(如 312.5MHz)管的是高頻相位 jitter(fs 級)。庫內晶技管理層稱 jitter <50fs 時石英優於 silicon MEMS、SiTime jitter 約差 2–3 倍,那是 jitter 軸;SiTime 本場簡報沒有 fs jitter 數字,也沒有「MEMS 對石英」比較與產品型號。兩者不衝突,但不可互相引為佐證。
台廠含意為推論(簡報未提):若 TTU 入規,受影響的是需要時間同步的場景(PTP 網卡、交換器、Time Card),範圍窄於每顆 SerDes 參考時脈;確定性項取決於熱剖面,偏向溫度補償的 TCXO/OCXO,簡報以 XO→TCXO→OCXO 為降低 TTU 的路徑,並未偏向 MEMS;待 TTU 資料表出現才能比較廠商。
Quartz 仍然重要的原因
- 成本低、供應成熟,消費電子與一般工業應用仍大量使用。
- 高階 quartz OCXO / TCXO 長期可靠,基地台、儀器與同步網路仍有成熟客戶基礎。
- 台灣石英元件廠在車用、網通、光通訊與差分振盪器仍有升級空間,尤其 AI / 光模組低 jitter 規格提升時,ASP 有機會上移。
投資觀察
- 光通訊速率升級:400G → 800G → 1.6T 會提高 differential oscillator 與低 jitter timing 需求。
- AI switch / GPU 模組:高速 SerDes 數量增加,clock tree 與 timing device 規格上升。
- MEMS 替代率:SiTime 若持續在 data center、車用與工業滲透,傳統石英廠需往高階 quartz 或模組化服務升級。
- 低軌衛星 / 車用:耐震、耐溫、長壽命需求同時支持 TCXO / OCXO 與 MEMS timing。
來源
- 報告_OCP2026_SiTime_分散式系統時間不確定性_20261015,SiTime,OCP 2026(2026-10-15;TTU 規格提案)
- SiTime:MEMS timing versus quartz、Titan MEMS resonator、2026 precision timing trends
- 台灣晶技 / 希華 / 泰藝 / 安碁產品資料
- 台嘉碩 / 太赫電通:AI 伺服器與光通訊振盪器報導